Artykuł był inspirowany tekstem
https://pr.kaist.ac.kr/newsen/html/news/?mng_no=68090&mode=V
Źródło: KAIST (Korea Południowa)
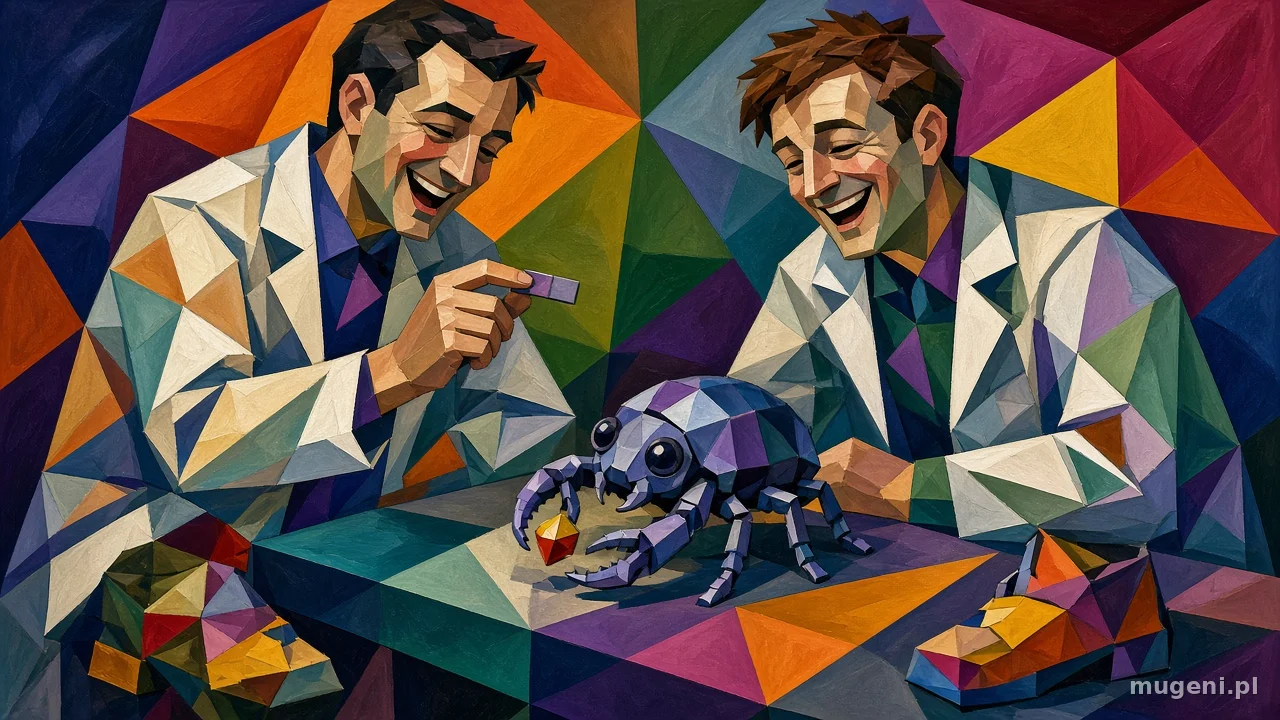
BeetleBot z KAIST: miękki robot chrząszcz sterowany ruchem palca
Posłuchaj rozmowy Muxio i Muzci:
Muxio: Muzciu, czy da się sterować robotem samym zginaniem palca?
Muzcia: Muxio, w Korei Południowej da się. Zespół z instytutu KAIST pokazał małego miękkiego robota o nazwie BeetleBot.
Muxio: Beetle to chrząszcz, prawda? Czyli robot udaje owada?
Muzcia: Tak. Badacze najpierw przeanalizowali, jak mięśnie nóg chrząszcza poruszają stawami, i według tego zaprojektowali nogi robota.
Muxio: A czym on się rusza? Silniczkami?
Muzcia: Sztucznymi mięśniami z drukowanego w trzech wymiarach elastomeru, który kurczy się po podgrzaniu. Ciepło daje prąd.
Muxio: Sprytne. A chwytać też umie?
Muzcia: Ma miękki chwytak wzorowany na żuwaczkach chrząszcza. W środku jest czujnik nacisku, więc robot wie, kiedy dotknął przedmiotu. Zamyka się, gdy mięśnie się kurczą.
Muxio: A gdzie ten palec? Trzeba nosić jakąś rękawicę?
Muzcia: Na palec nakłada się rozciągliwą łatkę z nanorurkami węglowymi. Zginanie palca zmienia jej opór elektryczny.
Muxio: I z tego robot rozumie polecenia?
Muzcia: Sygnały dzielą na cztery komendy: naprzód, w lewo, w prawo i chwyć. Robot ma też małą kamerę, więc operator widzi, co jest przed nim.
Muxio: Czyli informacja idzie w obie strony. Do czego to się przyda?
Muzcia: Do zdalnych zadań, na przykład zaglądania w ciasne miejsca, gdzie człowiek nie wejdzie, i wyciągania małych przedmiotów. Mógłby też podnosić małe rzeczy.
Muxio: Brzmi jak gotowy pomocnik do szukania kluczy pod szafą.
Muzcia: Jeszcze nie, Muxio. Badacze piszą, że mięśnie muszą działać szybciej i oszczędniej, a robota trzeba przetestować w prawdziwych warunkach. Pracowali razem z naukowcami z Kalifornii i Singapuru.
Artykuł powstał przy pomocy AI Grok.