Artykuł był inspirowany tekstem
Źródło: Robotics & Automation News
Robot humanoidalny obejrzał jeden film i trafił siedem rzutów z rzędu w grze w woreczki
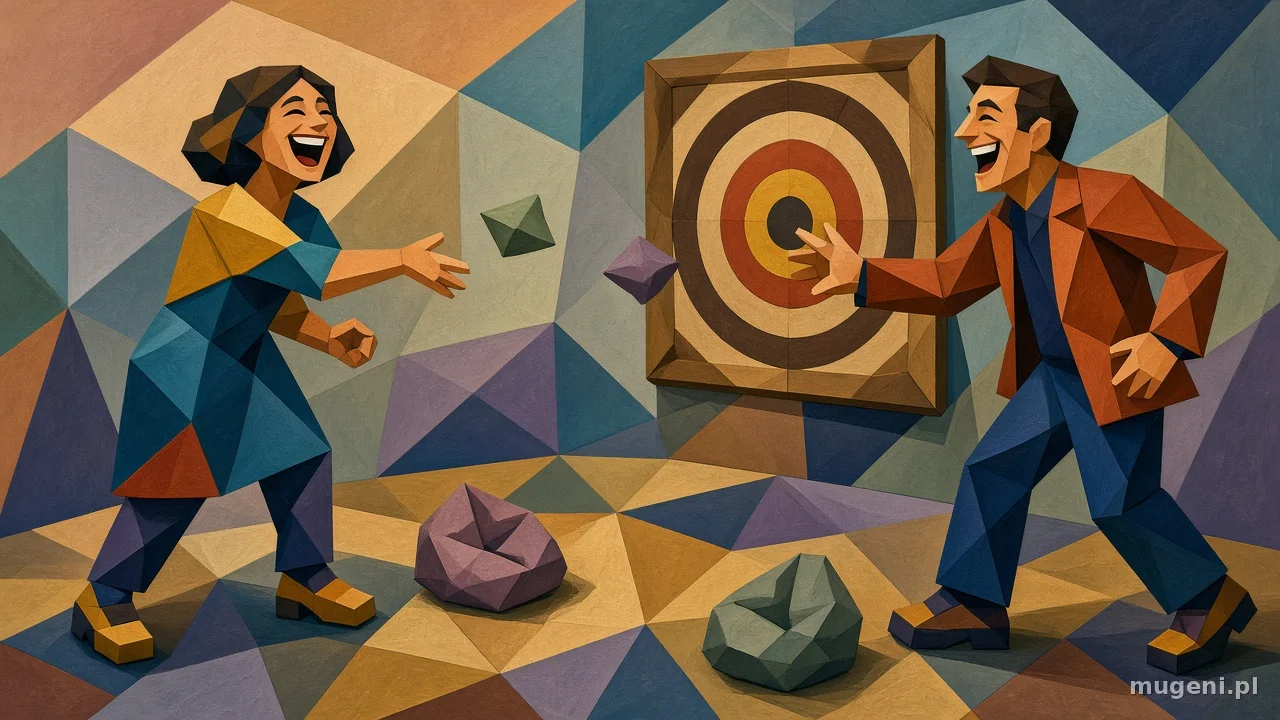
Muxio: Muzcia, czemu oglądasz film, na którym ktoś rzuca woreczki do deski z dziurą?
Muzcia: To gra cornhole, a ten film obejrzał model sztucznej inteligencji. Po jednym obejrzeniu nauczył humanoidalnego robota rzucać!
Muxio: Robot sam się uczył z kanapy?
Muzcia: Model analizował nagranie osoby grającej, mapował współrzędne w pomieszczeniu i liczył, jak ma się ruszać całe ciało, od stawów po palce.
Muxio: Czyli oglądał jak ja mecz, tylko z notatkami.
Muzcia: Potem sam napisał kod symulacji. W komputerze robot ćwiczył rzuty, zanim dotknął prawdziwego woreczka.
Muxio: Takie trenowanie bez zakwasów. Bardzo wygodne.
Muzcia: Dokładnie. Twórcy nazywają to drogą od filmu przez symulację do prawdziwego świata, czyli na podwórko.
Muxio: I jak mu poszło na prawdziwym podwórku?
Muzcia: Robot trafił siedem rzutów z rzędu! W prawdziwej próbie, na prawdziwej desce, bez żadnego oszukiwania.
Muxio: Siedem z rzędu? Ja trafiam tylko w sąsiada.
Muzcia: Najlepsze, że taka symulacja zwykle wymaga tygodni ręcznej pracy inżynierów, a tu zajęła kilka godzin.
Muxio: Czyli zaraz powstanie zawodowy gracz w woreczki?
Muzcia: Twórcy mówią, że zwykłe filmy mogą stać się nieskończonym poligonem treningowym dla robotów. Model zdobył też osiemdziesiąt siedem procent w teście rozumienia przestrzeni.
Muxio: Czyli następny turniej rodzinny będzie z robotem?
Muzcia: Muxio, zaproś go na piknik, ale pamiętaj, że przy jego rzutach twoja ciocia dostanie lekcję pokory!
Artykuł powstał przy pomocy AI Grok.